Research on Task Execution Strategies for Large-Scale Heterogeneous Robot Groups in Complex Environments Based on Intelligent Collaboration
Project Team
Project Supervisor
Arthur Kar Leung LIN
Academic Supervisor
Junwei LIANG, Tengfei CHANG
Team members
Jing YUN, Yinghao GAO, Qi ZENG, Xun YANG
Project Overview
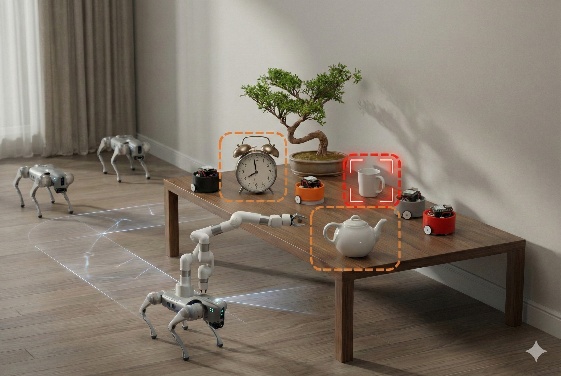
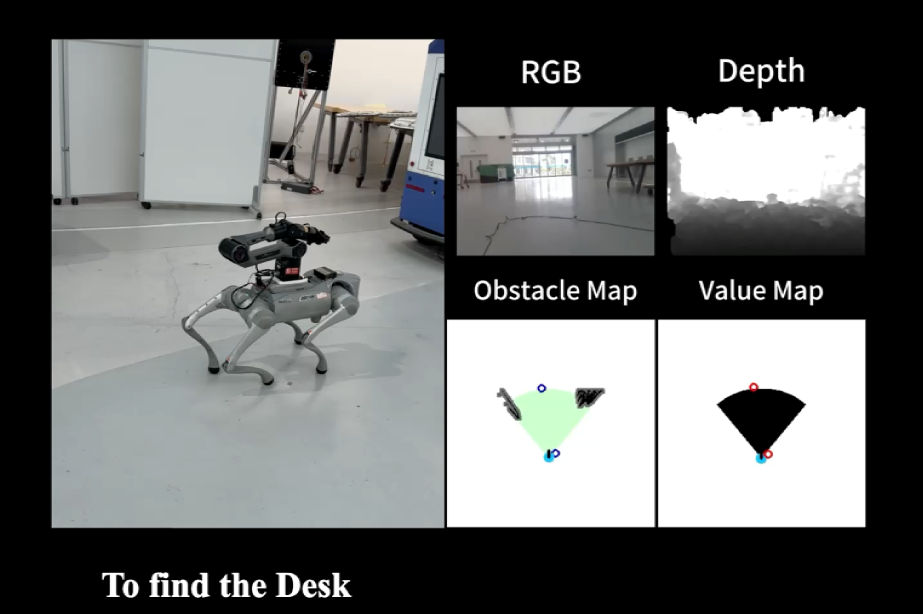
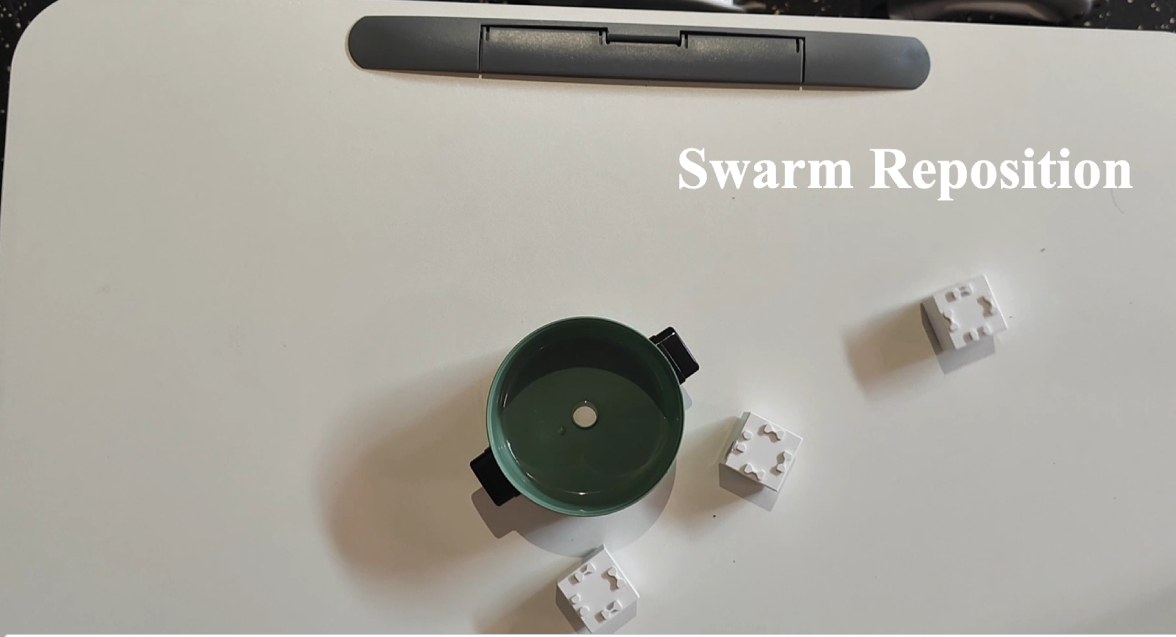
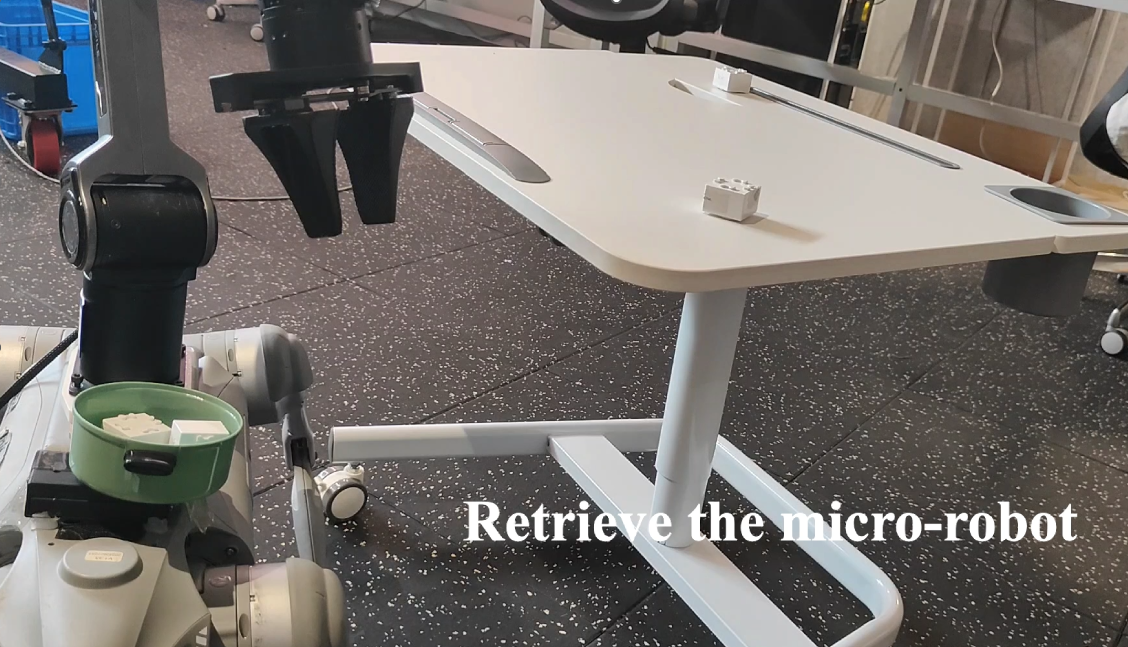
This project develops a collaborative task execution solution for heterogeneous robots based on quadruped robots, robotic arms, swarm robots and object navigation. It effectively solves the problem of limited grasping range of robotic arms due to their own structure, and lays a foundation for the subsequent exploration of heterogeneous robot collaboration.
Student Research Areas
Xun YANG
Humanoid Robot, Reinforcement Learning, Full-Body Control
Yinghao GAO
Swarm Robotics, Cooperative Control, Multi-Agent Systems
Qi ZENG
Object Navigation, Visual Perception, Embodied Intelligence
Jing YUN
Robotic Manipulation, Grasping and Operation, Motion Planning