面向灾后应急响应的多无人机协同搜索、场景重构与感知理解
人员介绍
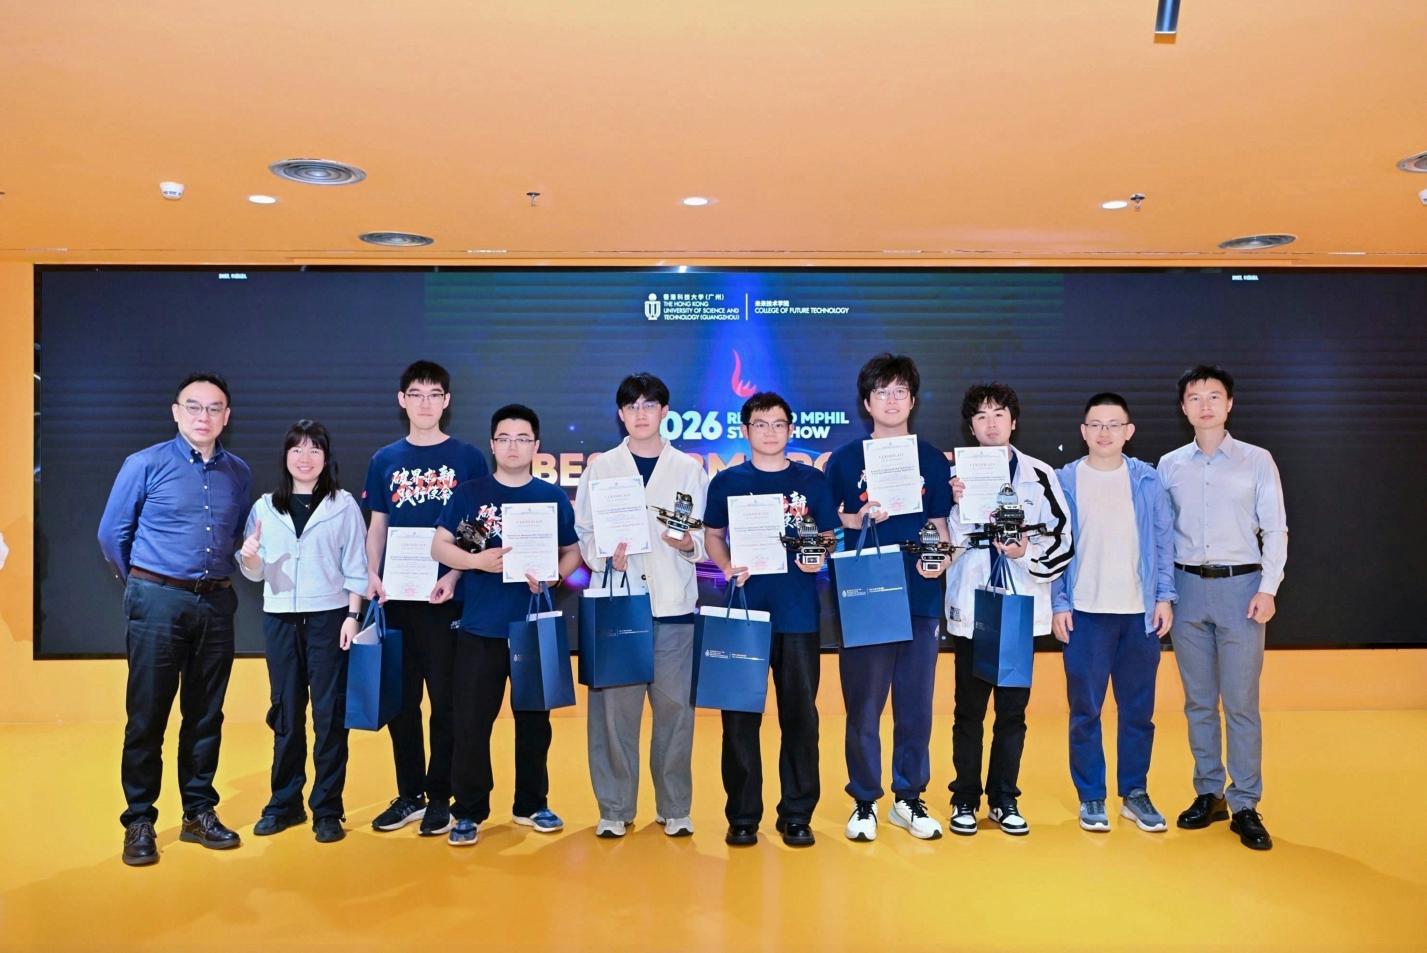
项目导师
周晋妮
学术导师
马骏、季一丁
项目成员
高豪、张迎洪、车梓俊、张明杰、杜雨恒、王云飞
项目核心介绍
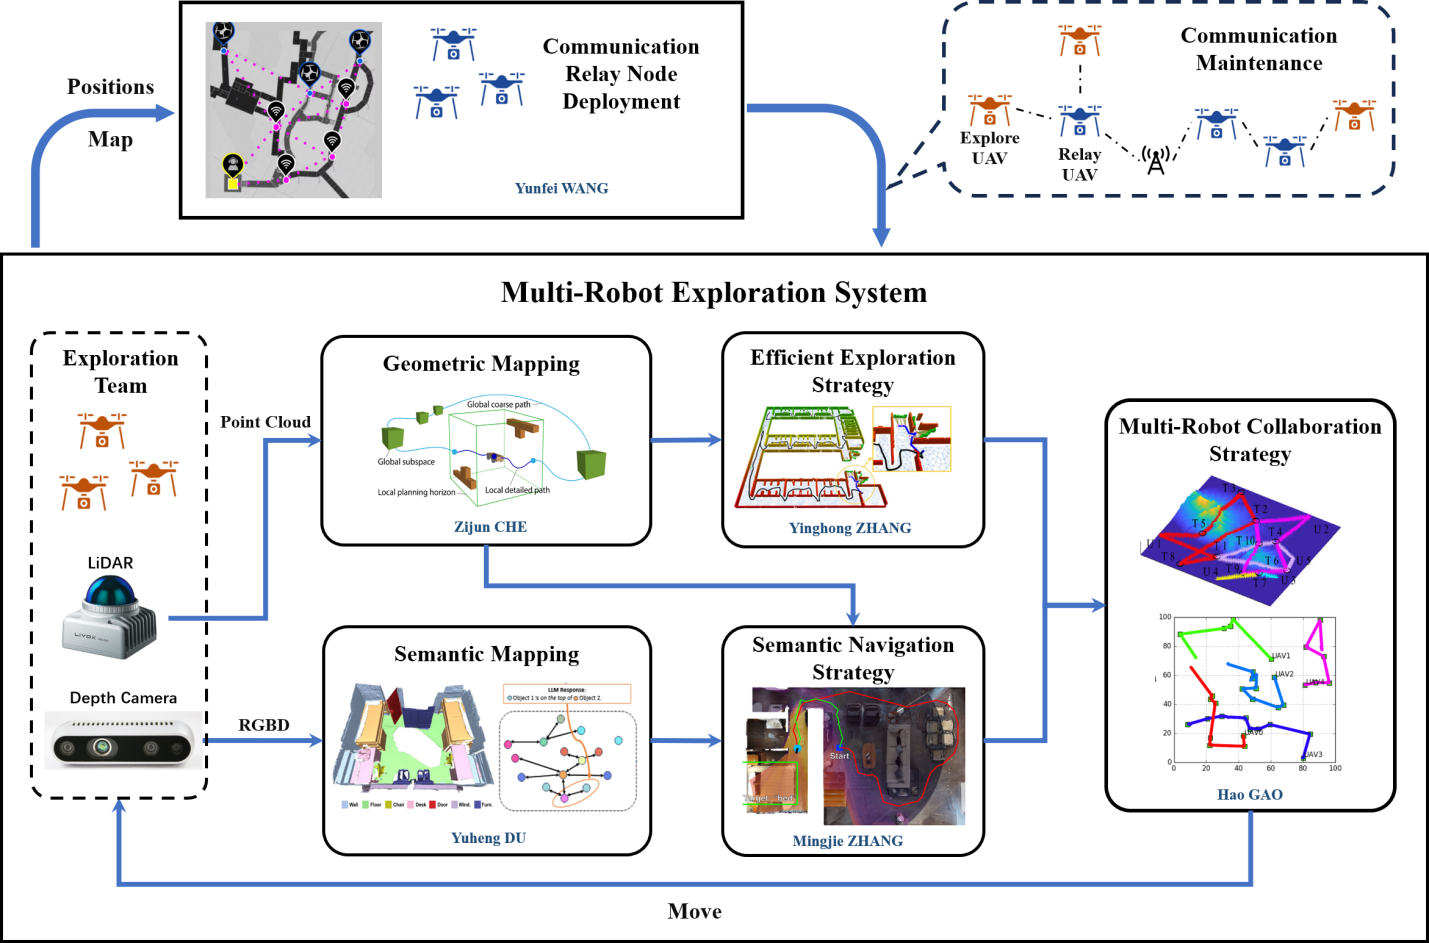
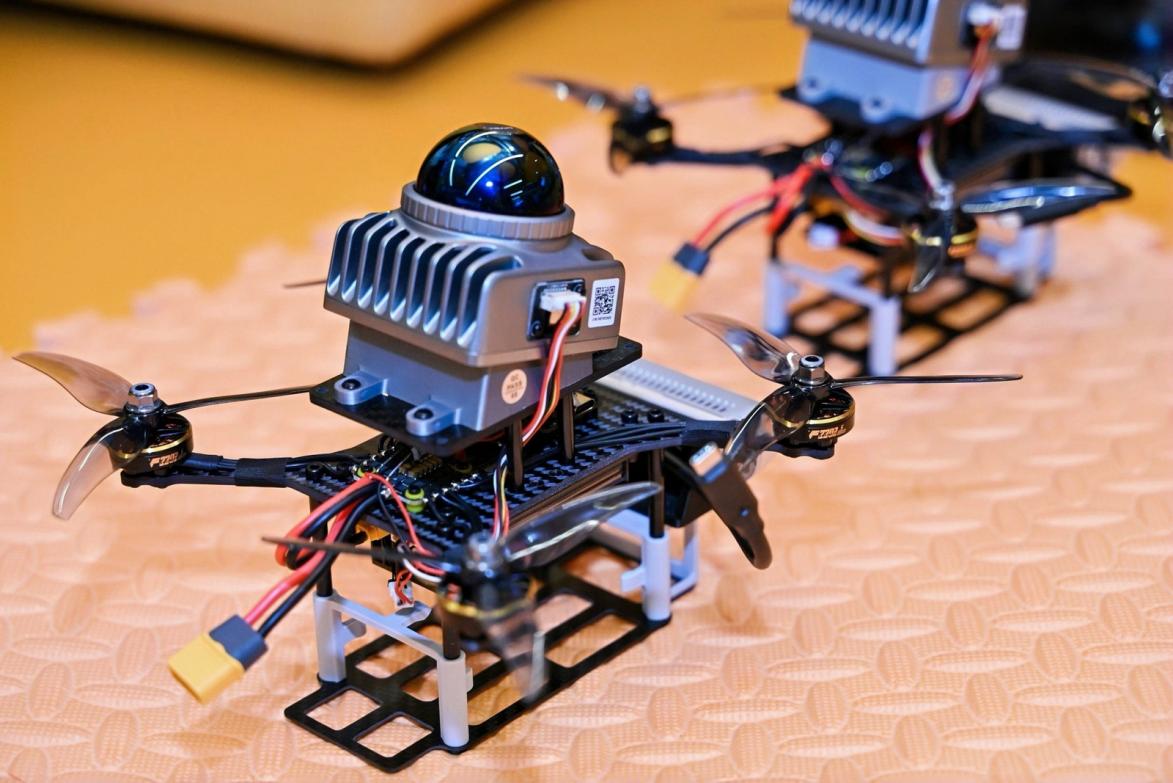
本项目面向灾后室内外场景,研发专用多无人机系统,可实现环境探测、场景重构、目标搜索与场景理解,有效提升灾后应急处置效率。
成果与荣誉
第五届广东省研究生学术论坛-“智能制造与机器人”分论坛口头报告三等奖;
车梓俊、张迎洪相关论文被顶级机器人会议ICRA接收;
张明杰、杜雨恒相关论文被顶级机器人期刊RAL接收;
王云飞相关论文被顶级机器人会议RSS接收。
学生研究方向
车梓俊
Dynamic resolution mapping、UAV、Reinforcement Learning
张迎洪
UAV、Reinforcement Learning、Path Planning
Mingjie ZHANG
UAV、Sematic Exploration、Sematic Navigation
杜雨恒
UAV、Sematic Exploration、Sematic Navigation
高豪
Multi-UAV、Task Allocation、Reinforcement Learning
Yunfei WANG
Multi-UAV、Communication Relay Node Deployment