基于智能协同的复杂环境下大规模异构机器人群体任务执行策略研究
人员介绍
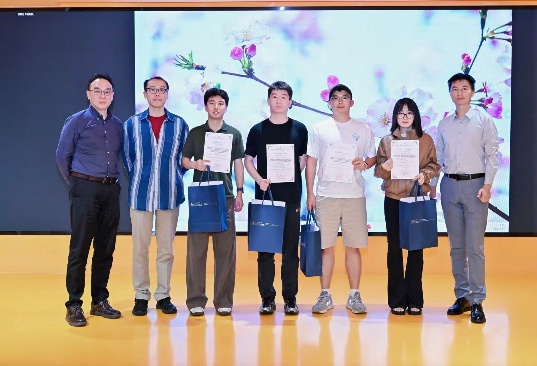
项目导师
连家良
学术导师
梁俊卫、常腾飞
项目成员
贠菁、高英皓、曾麒、杨勋
项目核心介绍
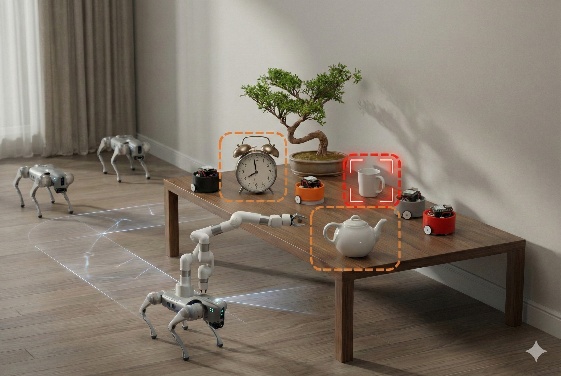
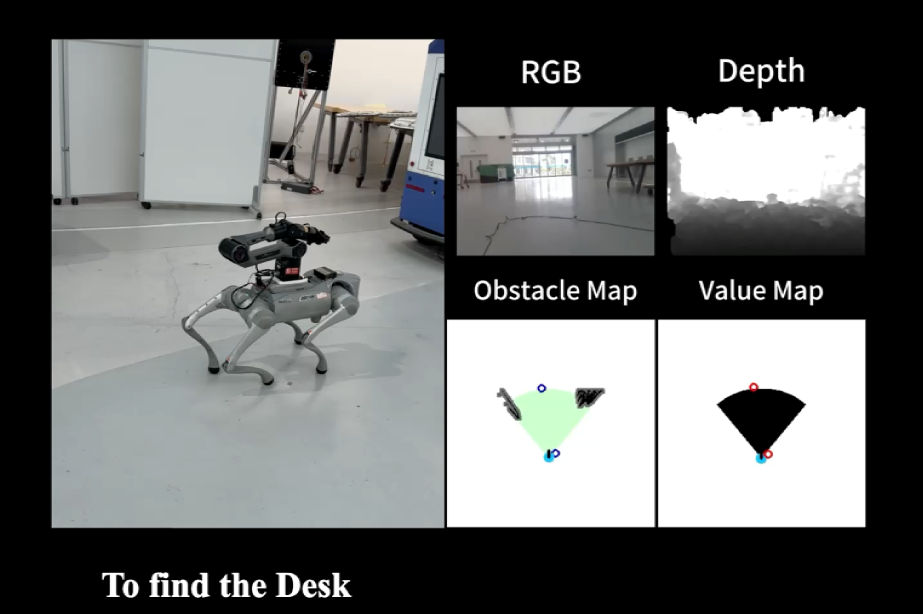
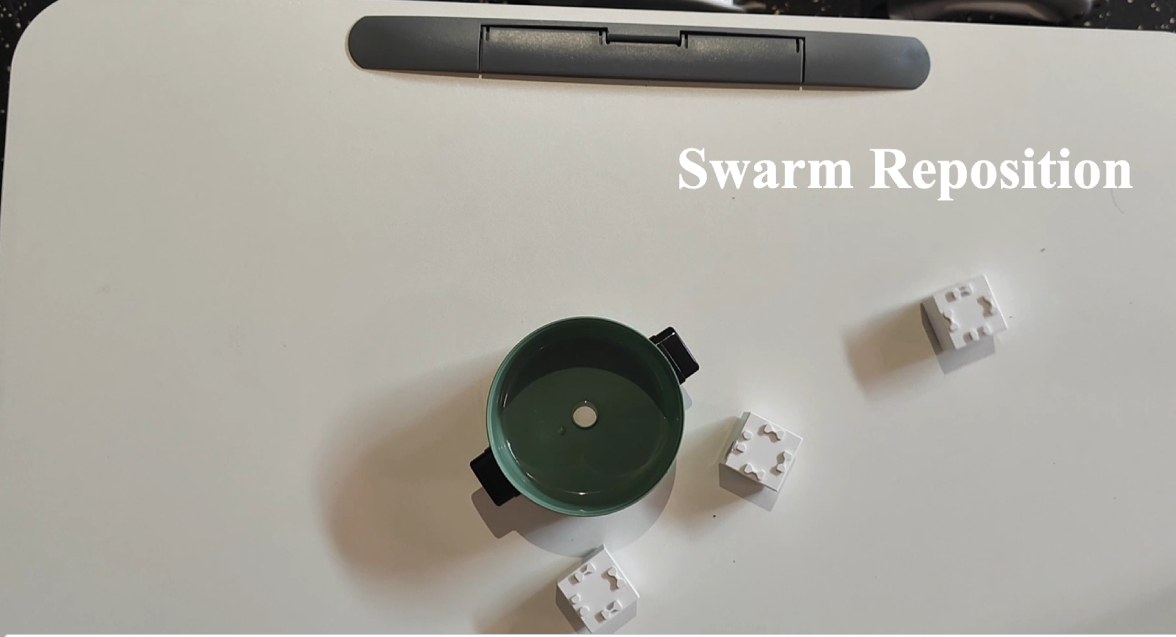
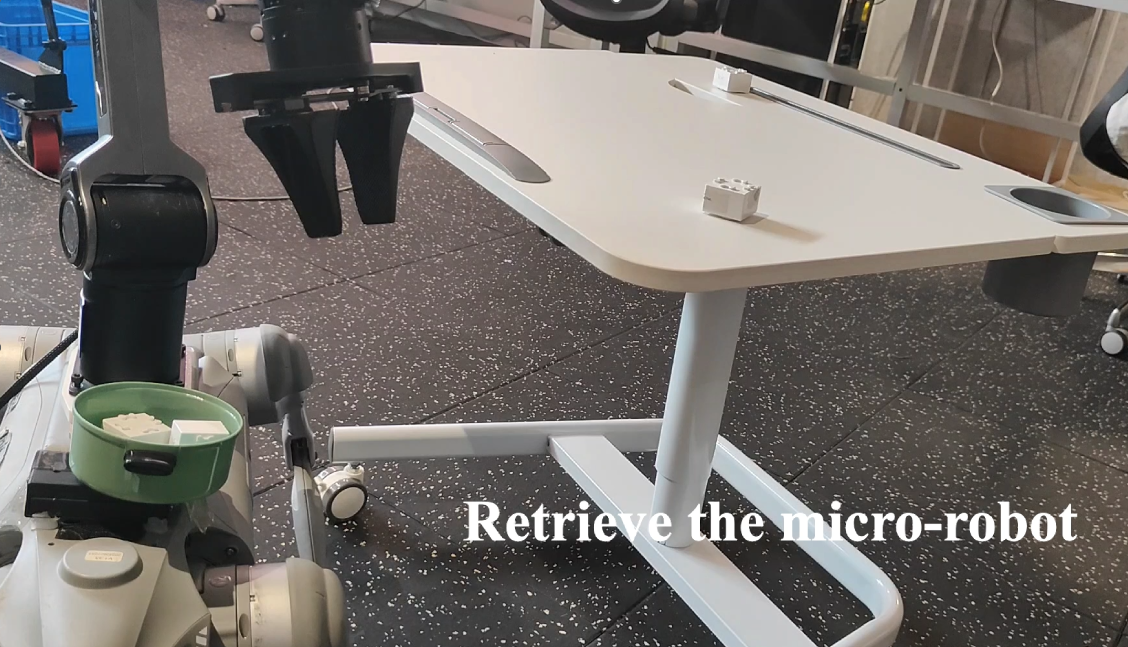
本项目基于四足机器人、机械臂、集群机器人与物品导航,实现了一套异构机器人协作执行任务的解决方案,有效解决了机械臂受限于自身结构的抓取范围过小的问题。同时也为后续异构机器人的合作探索打下了基础。
学生研究方向
杨勋
人形机器人,强化学习,整身控制
Yinghao GAO
集群机器人,协同控制,多智能体系统
曾麒
物品导航,视觉感知,具身智能
贠菁
机械臂操纵,抓取与操作,运动规划